ABB spája robotické videnie a tréning modelu do jedného pracovného postupu
AI Robot Trainer rozširuje OmniCore EyeMotion. Integrátor má prejsť od snímok z výroby k rozpoznaniu predmetu a naplánovaniu pohybu.
Kamera musí viesť k použiteľnému pohybu
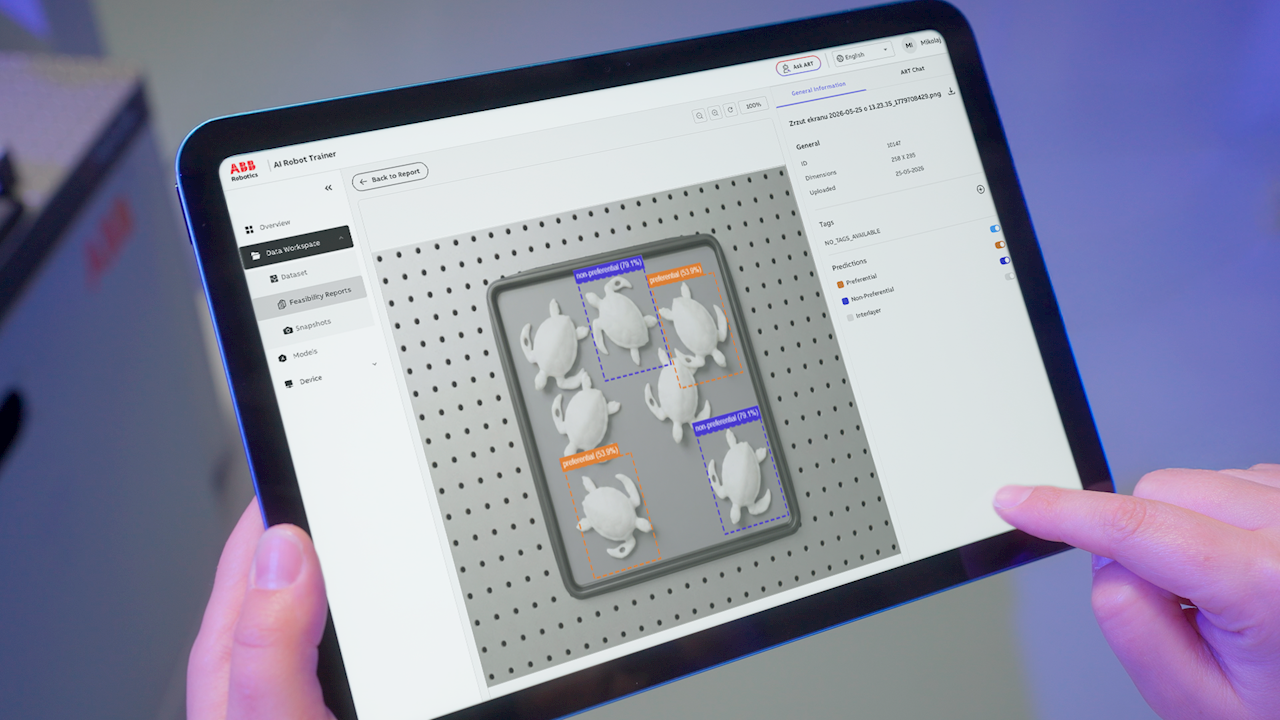
ABB rozšírilo OmniCore EyeMotion o AI Robot Trainer. Oznámenie sprevádzalo prezentáciu na priemyselnom veľtrhu CIIF v Šanghaji od 12. do 16. októbra. Riešenie spája získanie obrázkov, tréning vizuálneho modelu, nasadenie a ďalšie zlepšovanie do jedného postupu.
Cieľovou skupinou sú integrátori a automatizační partneri. Pri vyberaní súčiastok zo zásobníka potrebujú najprv rozpoznať predmet a jeho polohu, potom zvoliť dosiahnuteľný úchop a naplánovať pohyb. Dobrá klasifikácia obrázka je iba jednou časťou tejto úlohy.
EyeMotion prepája videnie s riadením ABB
Produktová dokumentácia opisuje EyeMotion ako softvérovú sadu pre roboty ABB s riadením OmniCore. Funkcie videnia rozširujú programovací jazyk RAPID a integrujú sa do RobotStudio. Používateľ skladá pracovný postup z funkčných blokov, ktoré pokrývajú získanie a spracovanie obrazu aj komunikáciu s robotom.
AI Robot Trainer k tomu pridáva vedený tréning a kombinovanie reálnych a syntetických obrázkov. ABB uvádza podporu kamier a senzorov rôznych značiek. Túto deklaráciu však treba pri projekte previesť na konkrétne rozhranie, kalibráciu a požadovanú presnosť; samotná značka kamery neurčuje kvalitu celého merania.
Pri trojrozmernom vyberaní zo zásobníka môže systém predmet vidieť, ale nedokáže sa k nemu bezpečne dostať. Rozpoznanie, voľba uchopenia a plánovanie dráhy preto musia spolupracovať. Ak sa zmení zásobník alebo uchopovač, nestačí iba doplniť nové fotografie. Treba znovu preveriť aj dosah robota a kolízne situácie v celej bunke.
Rýchlejšie uvedenie do prevádzky treba merať na úlohe
Dodávateľ uvádza skrátenie uvádzania do prevádzky až o 90 percent a času cyklu až o polovicu v kombinácii s automatickým plánovaním pohybu bez kolízie. Sú to horné hodnoty z tvrdení výrobcu, nie garantované parametre každej aplikácie. Verejný text neuvádza univerzálny čas cyklu pre konkrétny diel.
Pilot má preveriť zmeny osvetlenia, nové varianty súčiastok a správanie pri neistej detekcii. Pri triedení je dôležitá aj zámena podobných predmetov, pri montáži presnosť polohy. Zmyslom integrovaného postupu je skrátiť cestu od nových dát k upravenému modelu a robotickému programu. Úspech sa však meria stabilnou prácou bunky, nie iba rýchlosťou vytvorenia prvej ukážky.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Cosmos 3 vytvára scenáre pre fyzickú AI. Realistický obraz ešte nie je overená fyzika
NVIDIA spája porozumenie scéne, generovanie sveta a predikciu akcií. Menší variant Edge cieli na lokálne zariadenia.
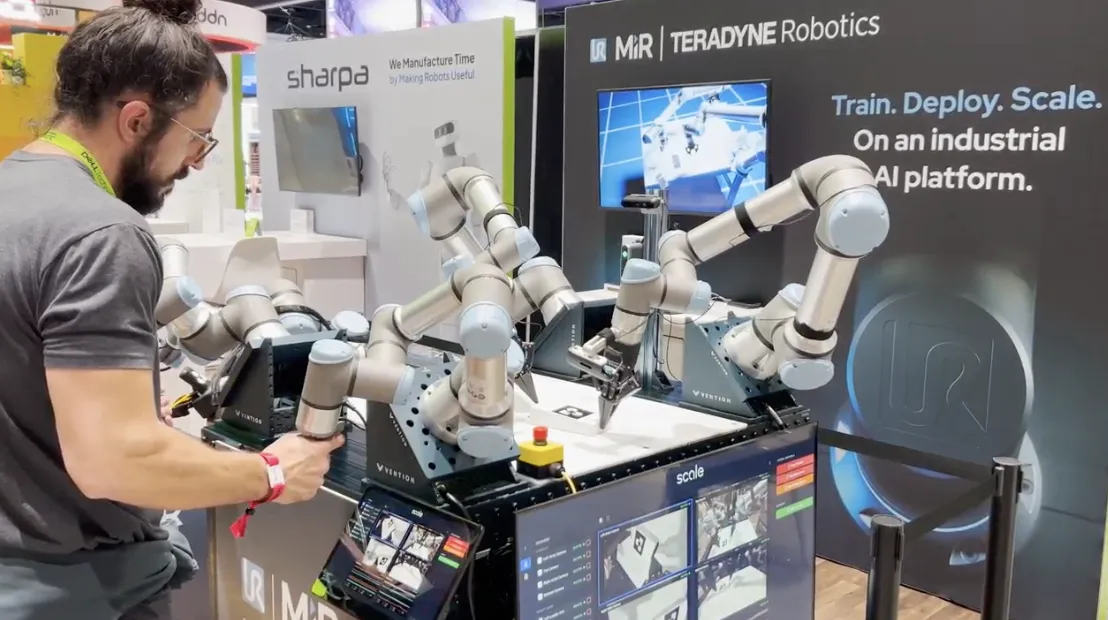
UR AI Trainer zbiera aj silu dotyku. Robot sa učí na hardvéri, ktorý má pracovať vo výrobe
Universal Robots a Scale AI prepájajú vedenie robotov človekom so záznamom pohybu, obrazu a síl pre tréning modelov.
LeRobot prepája zber pohybov človeka s učením robotov NVIDIA
Integrácia GR00T a Isaac Teleop vytvára spoločný postup pre dáta, tréning a skúšanie. Prenos na skutočný robot zostáva samostatnou úlohou.
NVIDIA vydala Isaac ROS 5.0 pre ROS Lyrical a Ubuntu 24.04 na ROSCon v Toronte
NVIDIA 22. septembra 2026 oznámila vydanie Isaac ROS 5.0, bezplatnej open-source sady balíkov nad ROS. Nová verzia prináša podporu ROS Lyrical a Ubuntu 24.04, agent-ready dokumentáciu a nové workflowy pre setup, manipuláciu a pick-and-place. Praktický význam spočíva najmä v zjednotení vývoja a nasadenia robotických aplikácií na platforme Jetson, pričom výkonové sľuby a partnerské prínosy ostávajú tvrdeniami výrobcu.