Atlas dostal štyri prsty a 13 stupňov voľnosti. Cieľom je práca s nástrojmi
Boston Dynamics vysvetľuje konštrukciu novej ruky robota Atlas. Viac pohyblivosti spája s odolnosťou, simuláciou a opraviteľnosťou; piaty prst zámerne vynecháva.
Rozdiel medzi uchopením a manipuláciou
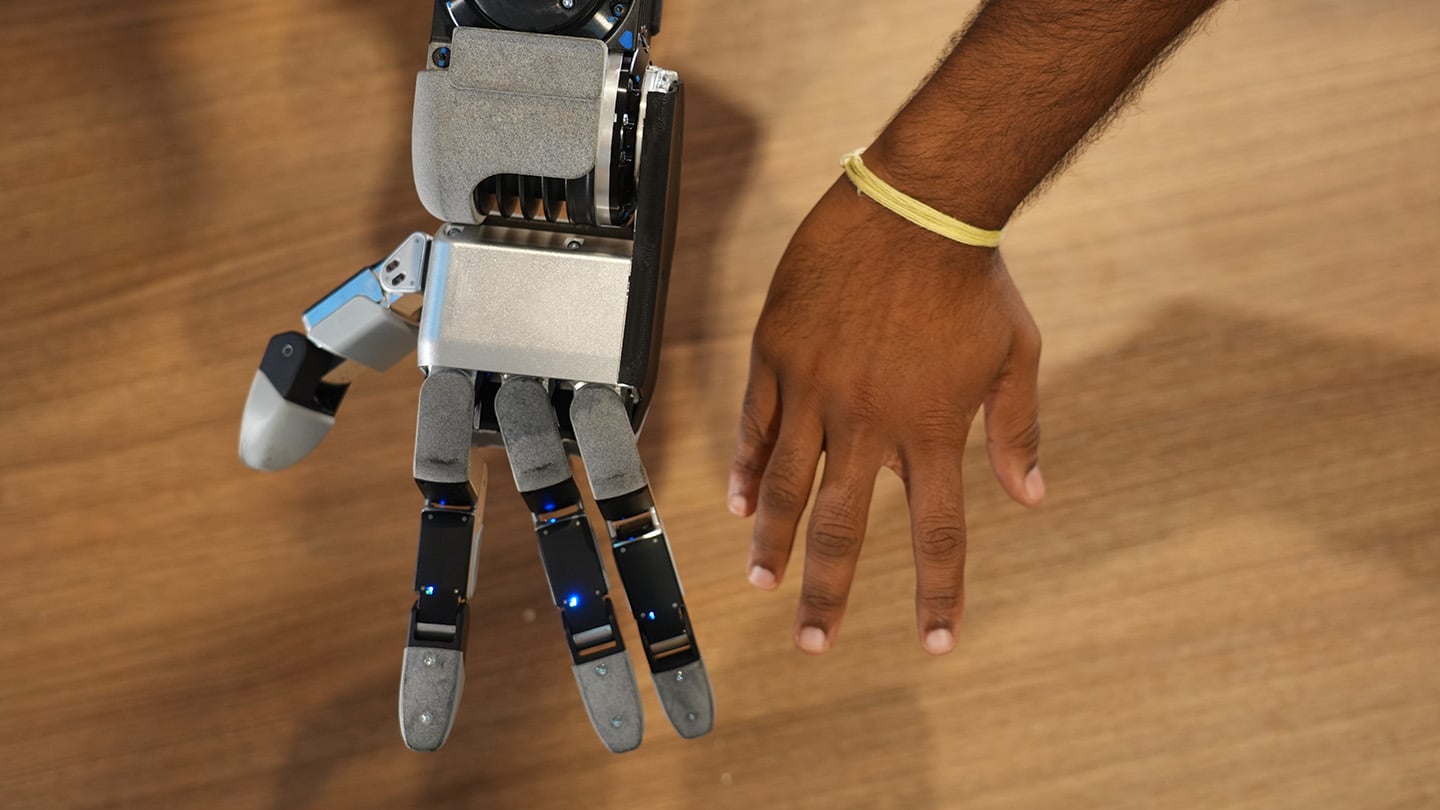
Nová ruka humanoidného robota Atlas má štyri prsty a 13 stupňov voľnosti, zatiaľ čo predchádzajúca generácia ich mala sedem. Boston Dynamics opisuje zmenu ako prechod od uchopenia rôznych predmetov k ich aktívnemu premiestňovaniu v dlani. Praktickým cieľom je napríklad držať náradie a pritom ovládať jeho spúšť.
Palec má štyri stupne voľnosti, ostatné prsty po tri. Konštrukcia používa rovnaký typ aktuátora a tlakové snímače na končekoch prstov aj dlani. Výrobca zdôrazňuje priamo poháňané kĺby bez krehkých káblov prechádzajúcich medzi nimi. Toto sú konkrétne konštrukčné rozhodnutia, ktoré vysvetľujú viac než samotné video robota s predmetom v ruke.
Prečo chýba malíček
Piaty prst by pridal ďalšie pohony, rozmery a možné poruchové miesta. Vývojári podľa svojho rozboru usúdili, že jeho prínos nevyvažuje túto zložitosť. Ruka má zostať dostatočne podobná ľudskej, aby mohla využívať demonštrácie človeka, ale zároveň vhodná na výrobu a servis.
Pri hodnotení priemyselného robota je taká voľba podstatná. Každý ďalší pohyb môže rozšíriť možnosti, no aj zvýšiť nároky na údržbu a riadenie. Otázka preto nemá znieť iba koľko kĺbov robot má, ale ktoré pracovné úlohy vďaka nim zvládne. Manipulácia s nástrojom, preorientovanie dielu a korekcia šmyku sú odlišné schopnosti; úspech v jednej z nich ešte nedokazuje ostatné.
Simulácia pomáha učiť pohyb, prevádzku treba overiť
Boston Dynamics spája konštrukciu s učením posilňovaním v simulácii. Pohon má umožniť vernejšie modelovať sily a pohyb, pričom simulované tréningy menia trenie, geometriu predmetov či rušivé vplyvy. Firma uvádza počiatočné výsledky prenosu naučeného správania na hardvér.
Pre prevádzkovateľa výrobnej linky by rozhodujúci dôkaz vyzeral konkrétnejšie: opakovaná manipulácia s jeho dielmi, známy čas cyklu, počet zásahov človeka a výsledky po dlhšom používaní. Tieto otázky nevyvracajú technický pokrok; určujú, kedy sa z neho stane použiteľná automatizácia.
Zdroj je technický rozbor výrobcu vrátane vysvetlenia demonštrácií. Nie je nezávislým testom sériovej linky a neposkytuje univerzálnu záruku spoľahlivosti. Najzaujímavejšou správou preto nie je podobnosť ruky s človekom, ale snaha spojiť pohyblivosť s jednoduchšou údržbou a opakovateľným riadením.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použiteľnosť posúďte pre vlastnú úlohu a dokumentované podmienky.
Obmedzenia: Redakcia nereprodukovala výkonové ani prevádzkové testy uvedených riešení.
Zdroje
Súvisiace
Ďalšie články k téme
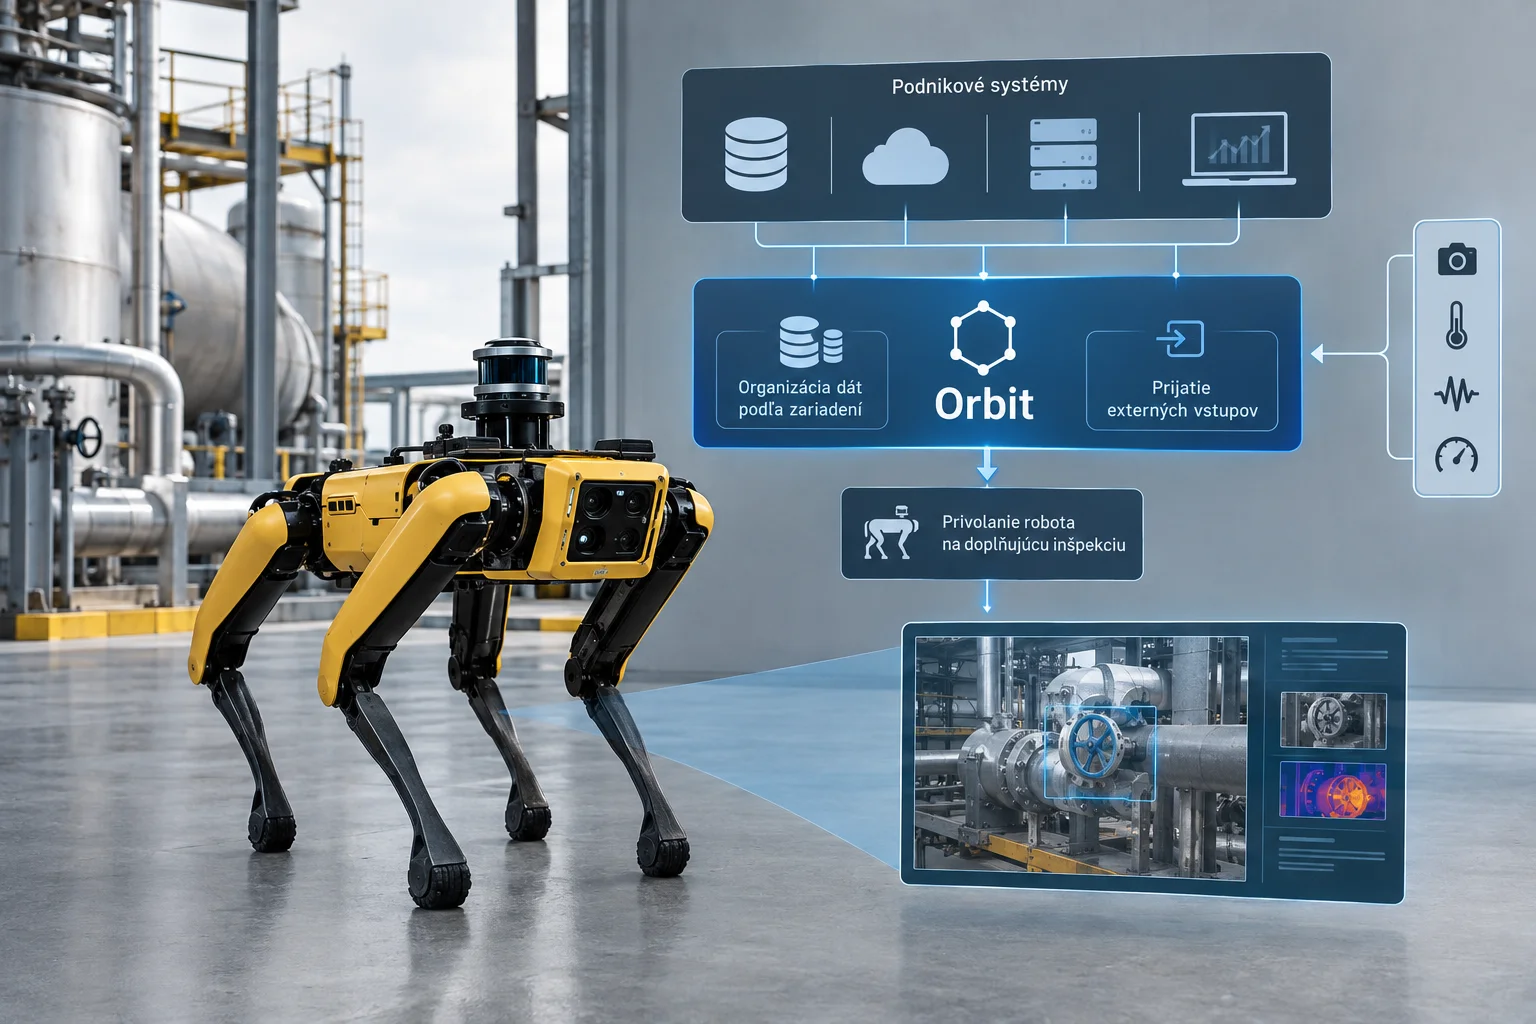
Boston Dynamics opisuje Spot 5.2 a Orbit ako prepojovaciu vrstvu medzi podnikovými systémami a mobilným robotom
Boston Dynamics v dodaných materiáloch opisuje Spot 5.2 a softvér Orbit ako architektúru, ktorá organizuje dáta podľa zariadení, prijíma externé vstupy a môže privolať mobilného robota na doplňujúcu inšpekciu. Podklady sú technicky konkrétne, no praktické prínosy a výkon noviniek zostávajú prevažne tvrdením výrobcu.
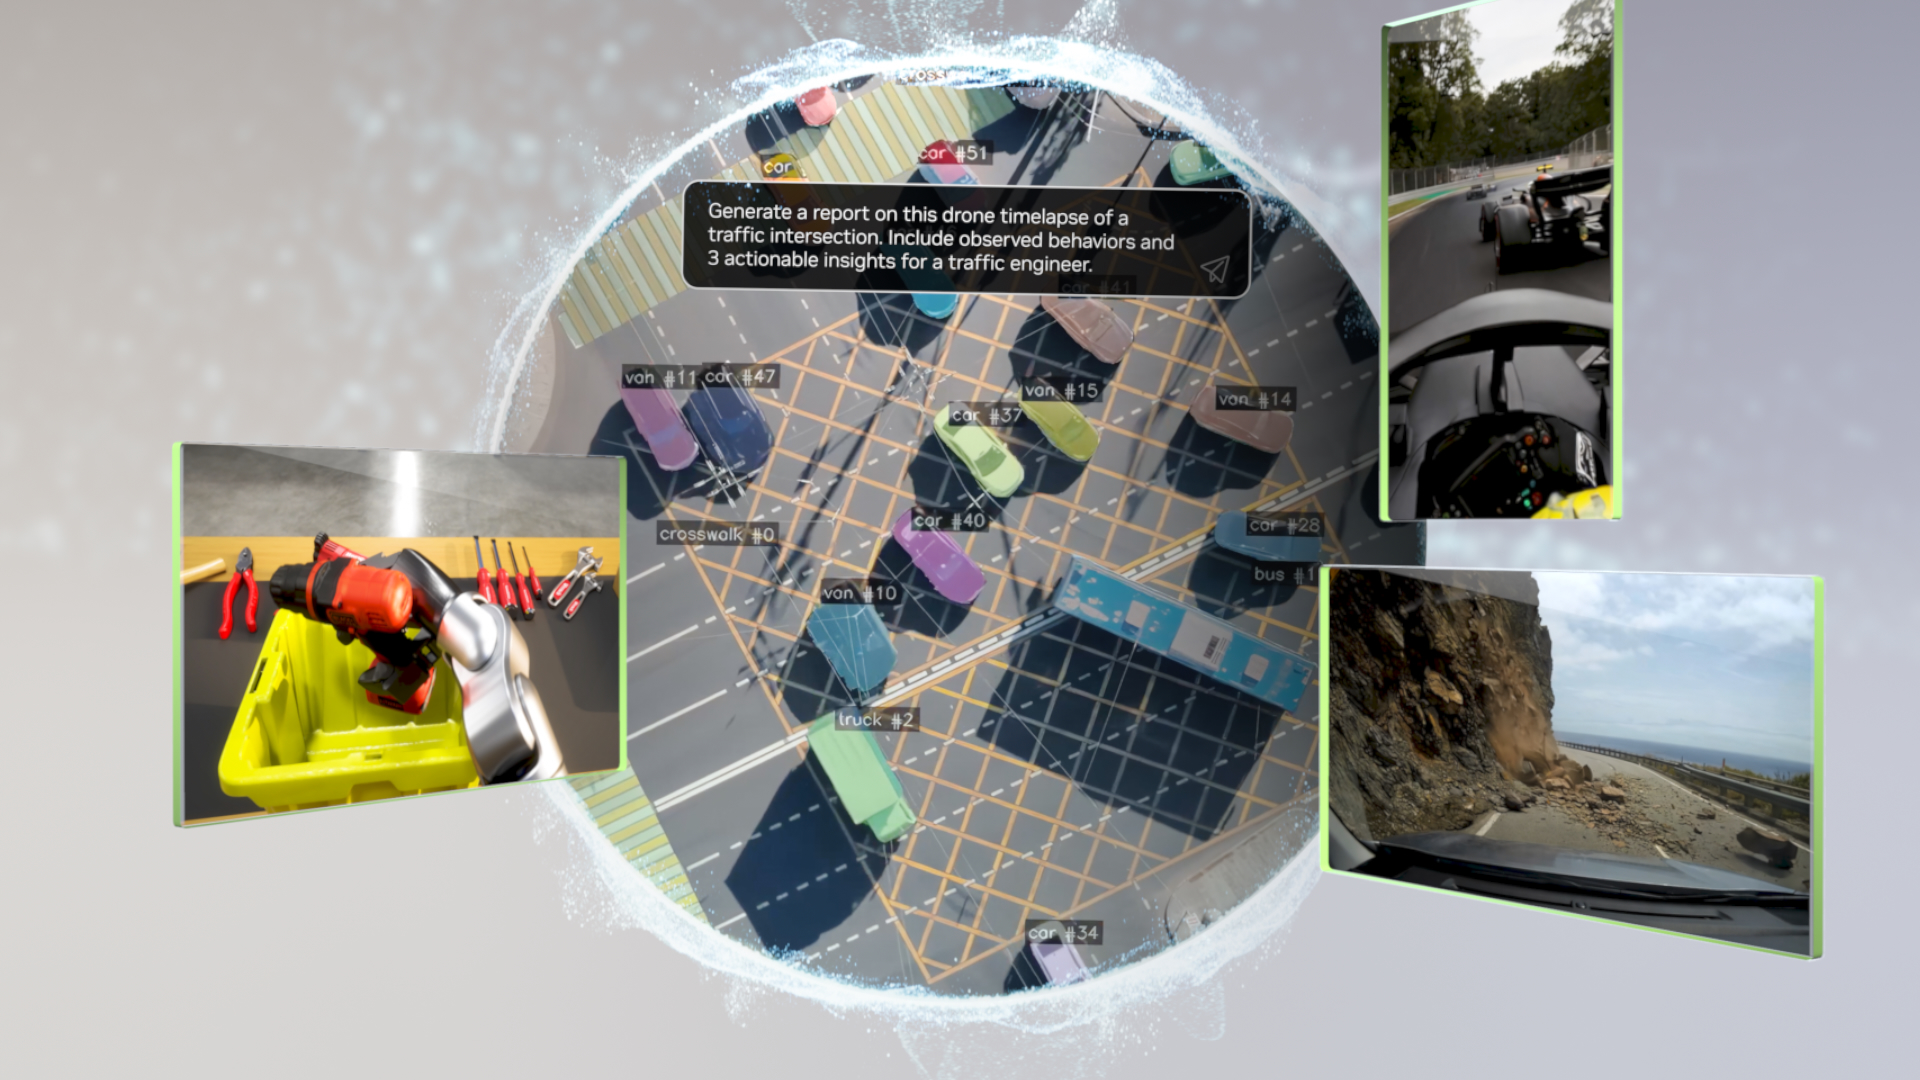
Cosmos 3 vytvára scenáre pre fyzickú AI. Realistický obraz ešte nie je overená fyzika
NVIDIA spája porozumenie scéne, generovanie sveta a predikciu akcií. Menší variant Edge cieli na lokálne zariadenia.
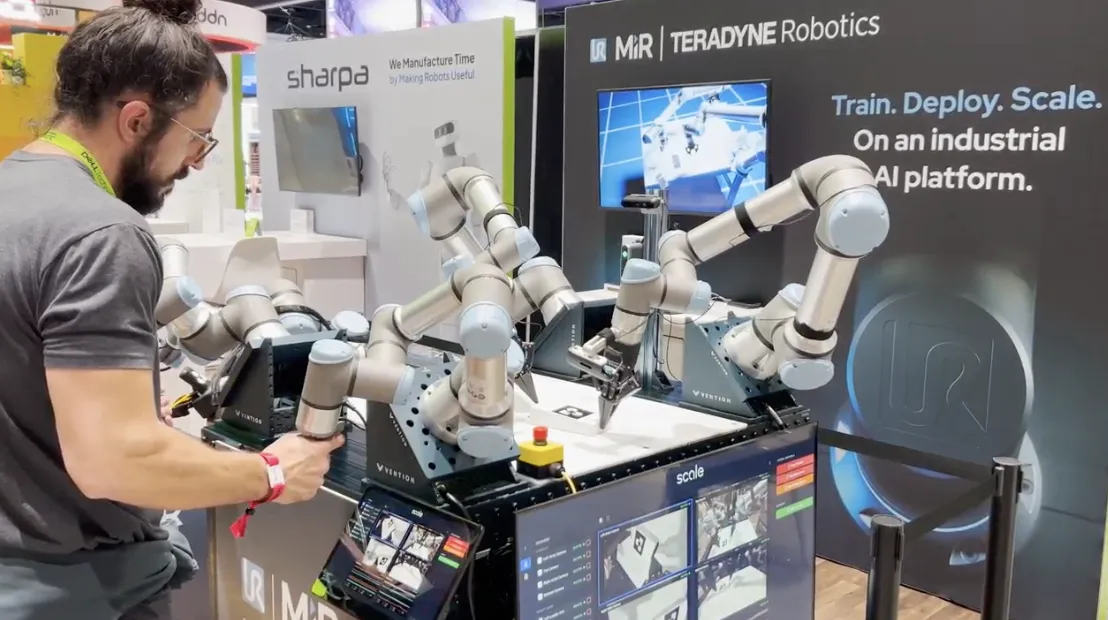
UR AI Trainer zbiera aj silu dotyku. Robot sa učí na hardvéri, ktorý má pracovať vo výrobe
Universal Robots a Scale AI prepájajú vedenie robotov človekom so záznamom pohybu, obrazu a síl pre tréning modelov.
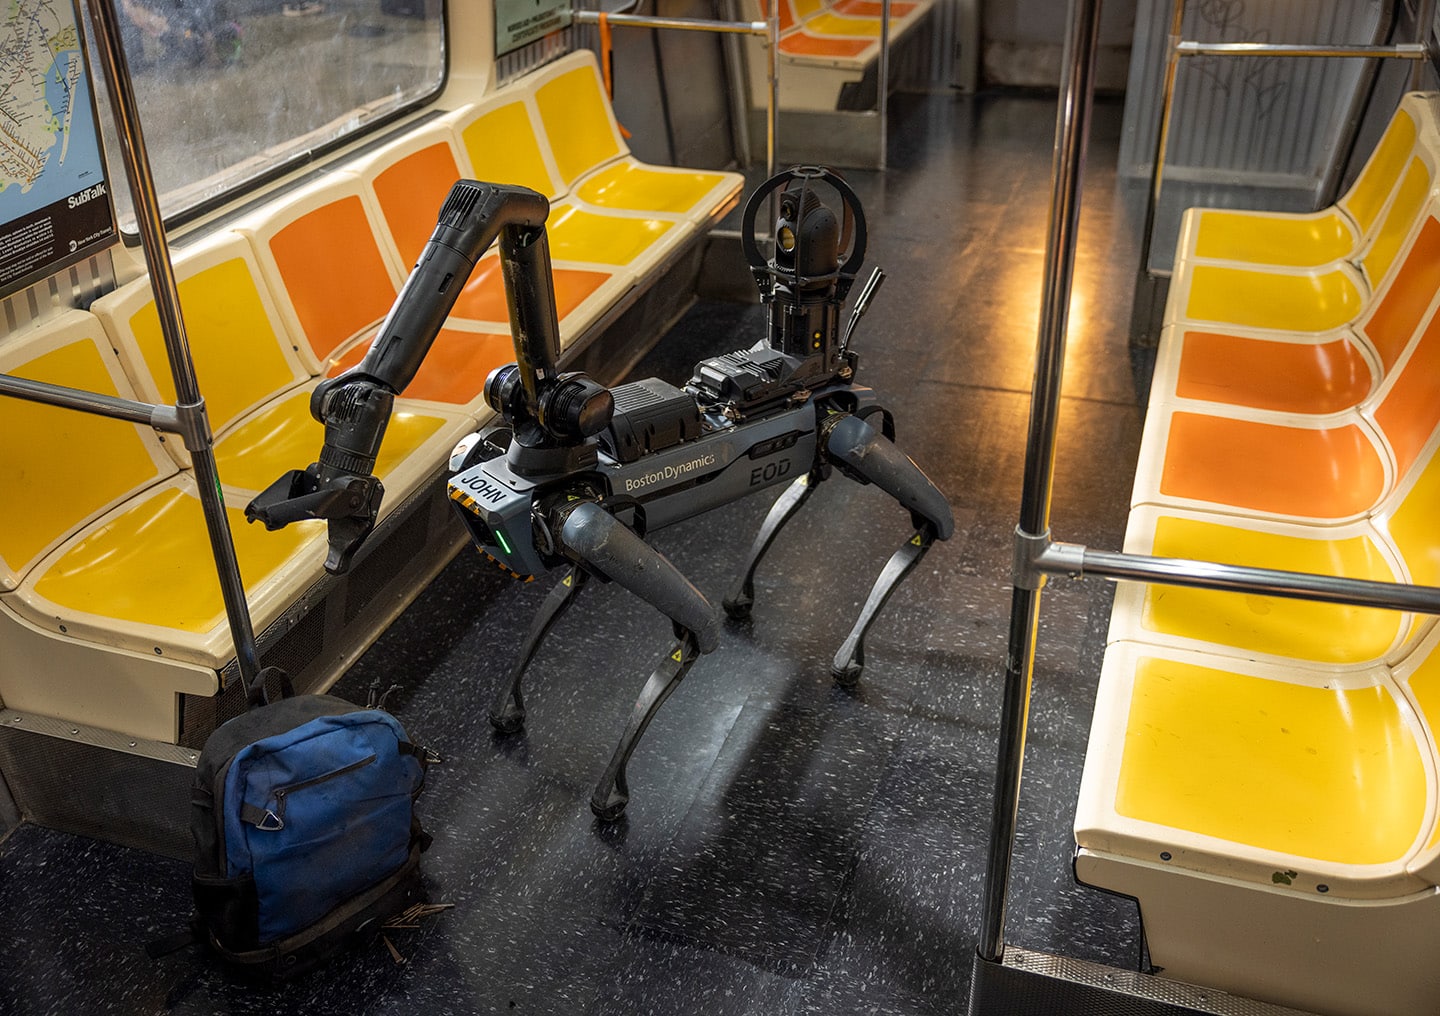
Spot pri zásahu prináša obraz z miesta, kam by človek vstupoval s rizikom
Prípady záchranných a bezpečnostných zložiek ukazujú význam pohyblivej kamery, rádiového spojenia a manipulátora.