Perseverance prešiel na Marse viac než 45 kilometrov. Rekord umožňuje autonómne plánovanie trasy
Rover prekonal Opportunity a pokračuje k ďalším geologickým cieľom. AutoNav vyhodnocuje terén aj počas jazdy.
Rekord nie je iba číslo na odometri
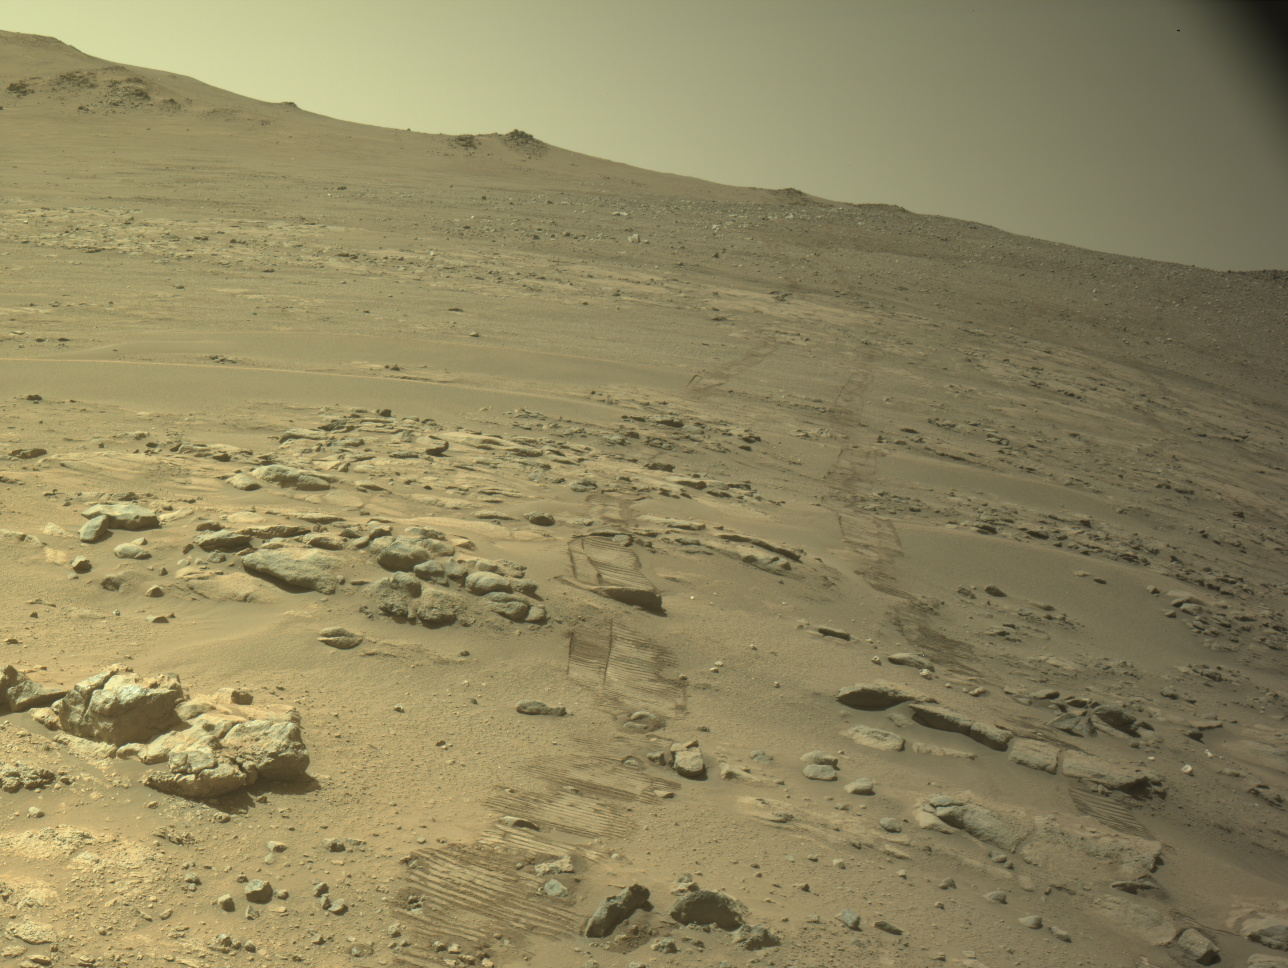
Perseverance 11. októbra dosiahol na Marse 45,22 kilometra prejdenej vzdialenosti. Podľa NASA tým prekonal 45,16 kilometra roveru Opportunity. Míľnik prišiel počas 2 006. marťanského dňa misie, približne po päť a pol roku od pristátia. Opportunity na svoju vzdialenosť potreboval takmer pätnásť rokov.
Rover sa presúval k oblasti Idubi za západným okrajom krátera Jezero. Väčší dosah umožňuje navštíviť rozmanitejšie horniny a vyberať ďalšie miesta na výskum. Rýchlejší presun tak má zmysel najmä ako prostriedok vedeckej práce, nie ako samostatná športová disciplína.
Počíta aj počas pohybu
Systém AutoNav zo snímok vytvára trojrozmernú predstavu o nebezpečenstvách a volí cestu medzi bodmi určenými plánovačmi na Zemi. Perseverance vie terén vyhodnocovať počas jazdy, namiesto toho, aby sa pri každom výpočte musel zastaviť. NASA tento postup opisuje ako premýšľanie za jazdy.
Viac než 90 percent doterajšej vzdialenosti rover prešiel s využitím AutoNav na vyhodnocovanie terénu. To neznamená, že si sám určuje vedecký program misie. Ľudský tím vyberá ciele a plánuje činnosť; palubná autonómia rieši lokálne rozhodnutia o bezpečnom pohybe.
Ďalším obmedzením je aj svetlo
NASA uvádza, že aktualizácie softvéru učia rover menej zatáčať a overovať vlastnú polohu podľa orbitálnych máp počas jazdy. Tím chce ďalej riešiť odlesky v navigačných kamerách pri pohybe proti Slnku. Aj dobre fungujúca autonómia má teda podmienky, v ktorých musí obmedziť prevádzku.
Prvé predĺženie misie sa začalo v októbri a má pokračovať približne do konca roka 2028. Dlhšia jazda má sprístupniť ďalšie staré horniny a potenciálne hydrotermálne prostredia. Z technického pohľadu je prípad ukážkou spojenia kamier, palubného výpočtu a postupných softvérových zlepšení. Rozhodujúci výsledok nie je všeobecný sľub autonómie, ale opakovane dosiahnutý pohyb v náročnom prostredí ďaleko od operátora.
Takéto rozdelenie zodpovednosti je poučné aj pre pozemné mobilné roboty. Globálny cieľ môže určiť človek, kým lokálne obchádzanie prekážok rieši stroj. Pri hodnotení autonómie preto treba pomenovať úroveň rozhodovania a situácie, v ktorých sa systém zastaví. Údaj o prejdenej vzdialenosti s AutoNav je cenný práve vtedy, keď ho čitateľ nevníma ako tvrdenie o úplnej samostatnosti celej vedeckej misie.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
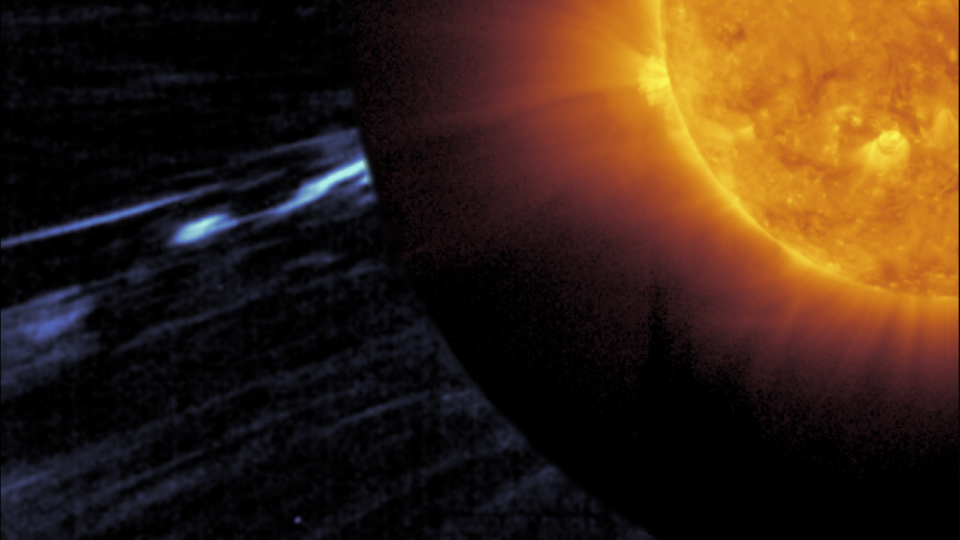
Solar Orbiter spojil častice zo slnečného vetra s miestom ich pôvodu
Sonda ESA využila meranie plazmy, snímky Slnka a model magnetického poľa. Výsledok vysvetľuje, ako vzniká a mení sa magnetický záhyb.
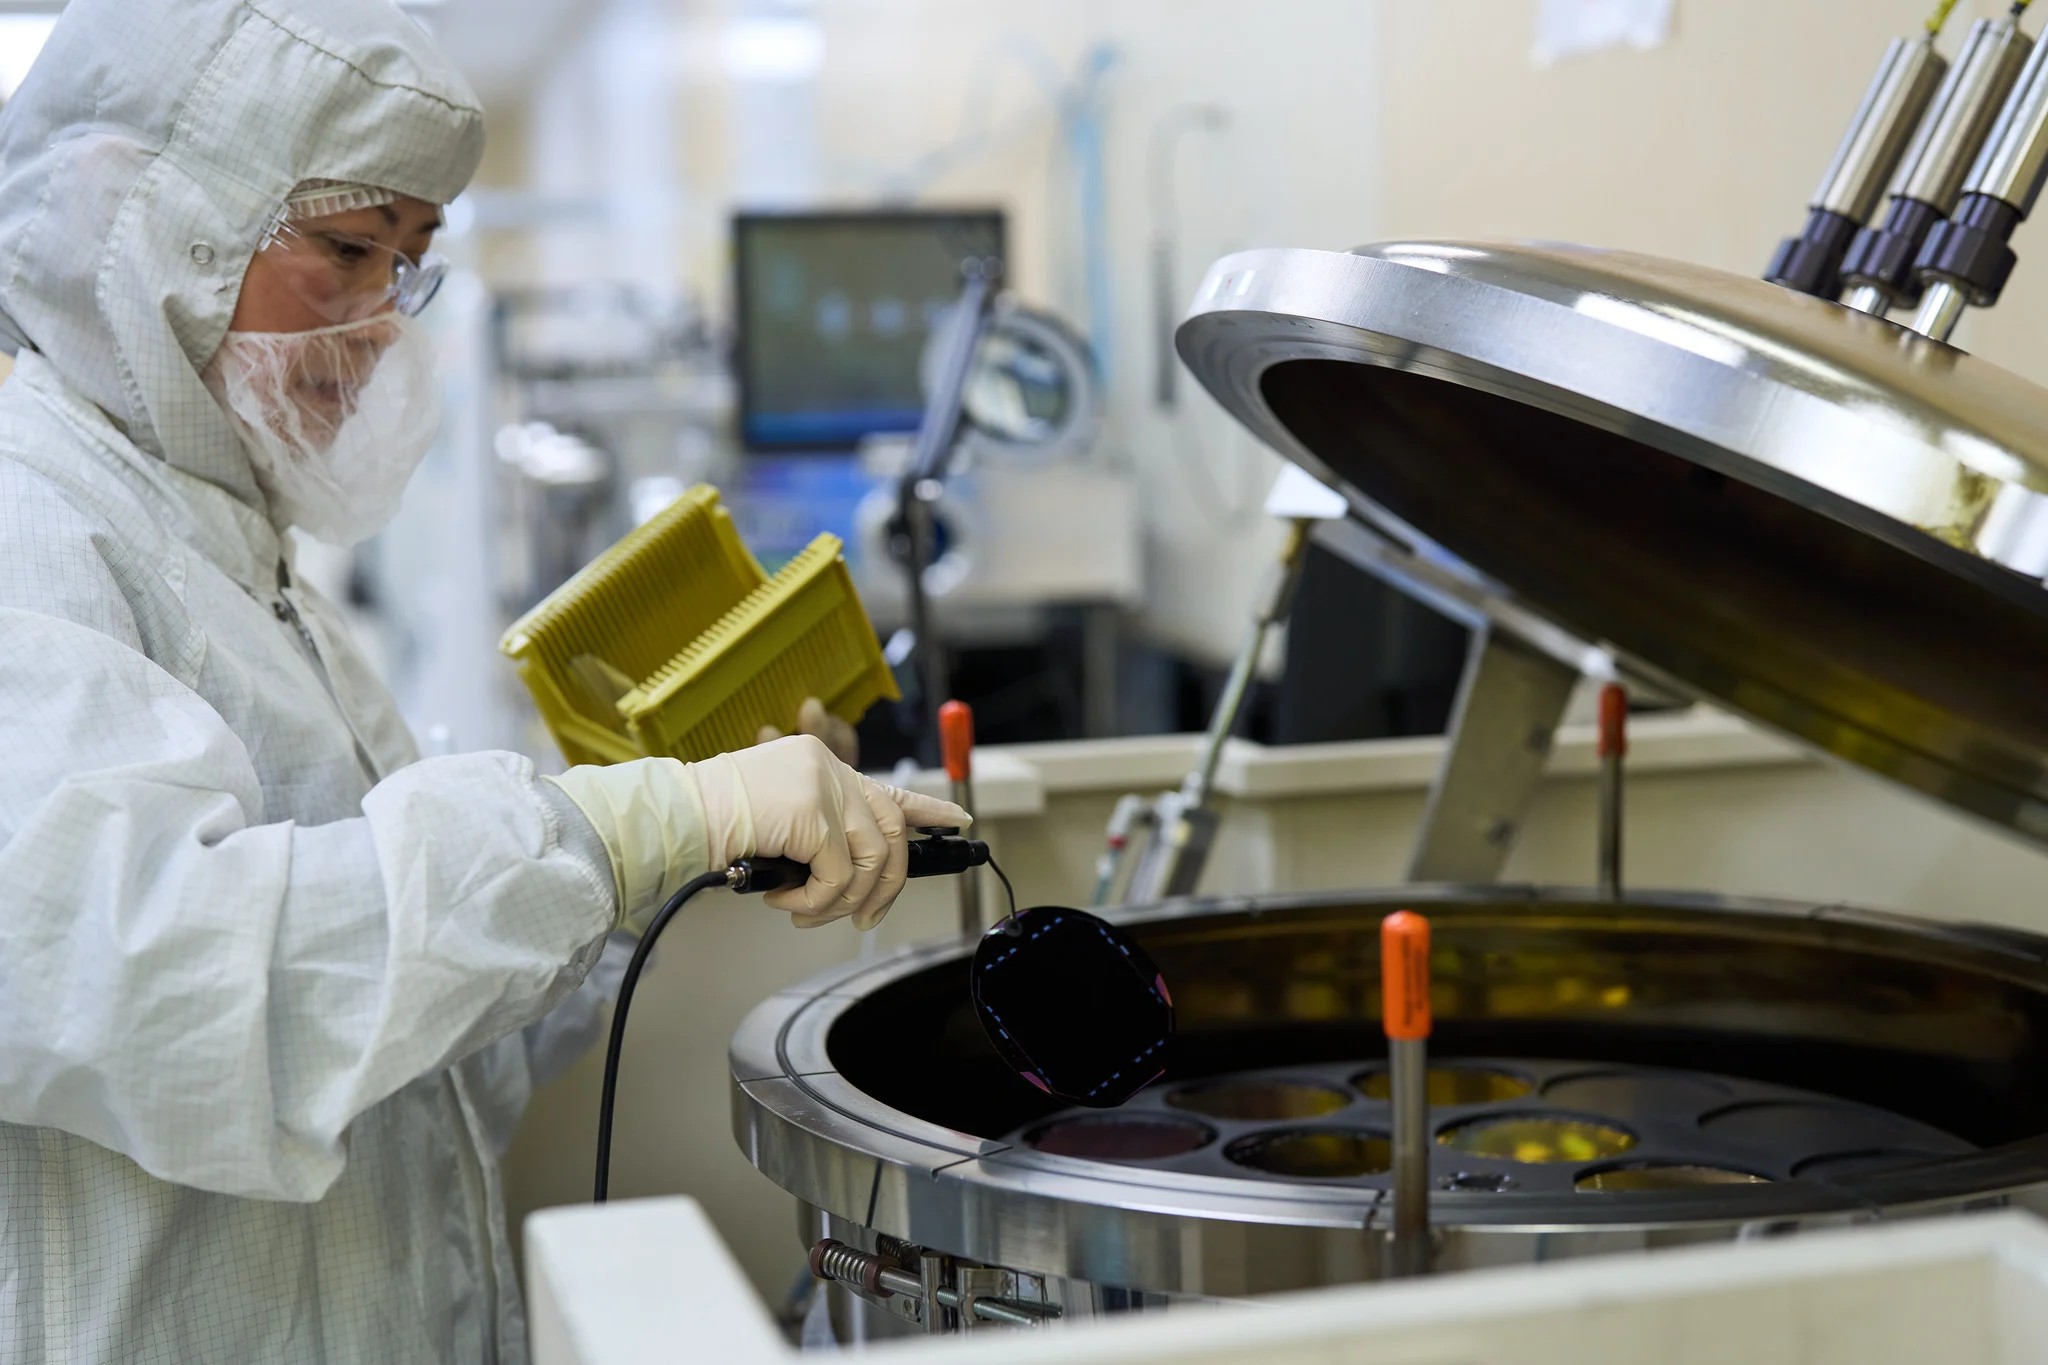
Rocket Lab uvádza ľahší solárny článok bez germániového substrátu
IMM Apex má podľa výrobcu účinnosť 31,5 percenta na začiatku životnosti. Zmena materiálu rieši aj dostupnosť surovín pre satelity.
Orion po Artemis II: upravený návrat obmedzil poškodenie tepelného štítu
Októbrové vyhodnotenie letu Artemis II porovnáva stav tepelnej ochrany s Artemis I. Zlepšenie súvisí aj so zmenou návratovej trajektórie, nie iba s materiálom štítu.
SpaceX Crew-13: čo zabezpečuje Dragon pri pravidelnom striedaní posádky ISS
Falcon 9 vyniesol 1. októbra misiu Crew-13 so štvorčlennou posádkou. Prehľad vysvetľuje rozdelenie úloh medzi raketu, loď Dragon a pozemné riadenie pri prevádzke stanice.