SimReady Central pre robotiku: prečo na simuláciu nestačí pekný 3D model
SimReady Central je podľa NVIDIA otvorená knižnica simulačne pripravených OpenUSD assetov pre robotiku a AI továrne. Kľúčová myšlienka je, že na fyzikálnu simuláciu nestačí vizuálne pekný 3D model: treba aj hmotnosť, trenie, kolíznu geometriu, kĺby, limity a ďalšie údaje definované profilmi SimReady Foundation.
Čo je SimReady Central
SimReady Central Library je podľa autorov z NVIDIA knižnica simulačne pripravených 3D assetov postavených na OpenUSD a zverejnených na Hugging Face. Text ju opisuje ako „free, ungated starting point“ a zároveň uvádza, že združuje viac než 2 000 assetov. To však samo osebe neznamená automatické licenčné povolenie na ľubovoľné použitie; dodaný zdroj hovorí o dostupnosti bez prístupovej brány, nie o jednotných licenčných podmienkach pre všetok obsah.
Dôležité je aj to, že ide o komunitný článok napísaný autormi spojovanými s NVIDIA, nie o nezávislý test. Počet assetov aj deklarované prínosy preto treba chápať ako tvrdenia výrobcu a autorov článku.
Prečo nestačí pekný 3D model
Jadro článku je jednoduché: detailný 3D model, napríklad z CADu, je len východiskový bod. Pre simuláciu treba doplniť informácie o tom, ako sa má objekt fyzicky správať a ako ho má simulátor interpretovať.
Pri robotickej manipulácii zdroj priamo uvádza hmotnosť objektu, kolíznu geometriu a vlastnosti trenia. Práve tu je rozdiel medzi modelom, ktorý dobre vyzerá na obrazovke, a modelom, s ktorým sa dá trénovať alebo testovať robot. Ak chýba kolízna geometria, simulátor nemusí vedieť spoľahlivo vyhodnotiť kontakt. Ak chýba hmotnosť alebo trenie, manipulácia môže pôsobiť vizuálne správne, ale fyzikálne nereálne.
Článok zároveň vysvetľuje, že OpenUSD je otvorený a rozšíriteľný rámec na opis a skladanie 3D scén, no pre tréning a vyhodnocovanie autonómnych strojov treba aj informácie o fyzikálnom správaní, kolíziách a interakciách senzorov.
Čo tvorí simulačne pripravený asset
Zdroj definuje SimReady asset ako OpenUSD asset pripravený s vlastnosťami požadovanými pre simulačné workflow. V prehľade capability skupín potom menuje najmä kolíznu geometriu a fyzikálne vlastnosti, kĺbovú štruktúru a limity, sémantické štítky a materiálové či senzorové atribúty.
Pre robotiku sú podstatné najmä dve vrstvy. Prvá je fyzika: kolízna geometria a fyzikálne vlastnosti sú základom pre kontakt a simuláciu v podporovanom runtime. Druhá je mechanika pohyblivých zariadení: kĺbová štruktúra a limity umožňujú pohyb artikulovaných robotov a zariadení. To je rozdiel medzi statickým 3D objektom a modelom robotického ramena alebo chápadla, ktoré sa má v simulácii reálne hýbať.
Prakticky to znamená, že asset nemusí niesť len tvar, ale aj informáciu o tom, kde sa môže ohýbať, otáčať alebo zastaviť. Pri ďalších workflow sú dôležité aj sémantické štítky pre identifikáciu objektov a anotované syntetické dáta, prípadne materiály a atribúty potrebné pre rendering a simuláciu senzorov.
Úloha profilov a hranice podpory
Zdroj výslovne uvádza, že SimReady Foundation poskytuje špecifikácie, profily a validačné nástroje a že profil definuje logické zoskupenie vlastností a schopností potrebných pre konkrétny use case. Inými slovami, neexistuje jeden univerzálny asset vhodný na všetko: vývojár má vyberať assety podľa toho, či ich profil zodpovedá danému workflow.
To je aj hlavná hranica celej schémy. Dodaný text nehovorí, že fyzikálne správanie bude rovnako fungovať v každom simulátore. Pri kolíznej geometrii a fyzikálnych vlastnostiach uvádza len to, že umožňujú kontakt a fyzikálnu simuláciu „in a supported runtime“. To je dôležité upozornenie: kompatibilita a použiteľnosť závisia od podporovaného runtime a od konkrétneho profilu assetu, nie od samotného faktu, že ide o OpenUSD model.
Konkrétne použitie: pick-and-place podľa zdroja
Článok uvádza konkrétny príklad použitia pri skladovom pick-and-place scenári. Developer má podľa neho použiť assety zo SimReady Central na Hugging Face, v Isaac Sim s PhysX nájsť robotické rameno FANUC, kompatibilné chápadlo Robotiq a vhodné skladové assety, potom vygenerovať Python kód na zostavenie scény a konfiguráciu úlohy pick-and-place.
V ďalšom kroku článok opisuje očakávaný workflow: vyhľadanie relevantných assetov cez SimReady Search API, ich vloženie do OpenUSD stage, vygenerovanie Python kódu na zostavenie pracoviska, konfiguráciu pick-and-place úlohy a vyrenderovanie náhľadu na kontrolu. Toto však nie je zdokumentovaný výsledok nezávislého testu. Samotný text hovorí, že v tomto workflow autori „expect Astra to do the following“, takže ide o očakávaný alebo plánovaný postup v AI-asistovanom workflow, nie o empiricky doložený benchmark spoľahlivosti.
Praktický význam a čo zatiaľ nie je dokázané
Praktický prínos, ktorý článok pripisuje SimReady assetom, je zníženie manuálnej práce pri dopĺňaní simulačných vlastností a jednoduchšie skladanie tréningových prostredí z objektov a prekážok. To dáva technický zmysel, pretože zdroj priamo opisuje, že vývojári inak často dopĺňajú kolízie, hmotnosť či trenie ručne.
Dodaný dôkaz však neobsahuje nezávislé merania, benchmarky ani porovnanie kvality jednotlivých assetov. Nie je preto možné z tohto jediného zdroja potvrdiť, o koľko sa vývoj zrýchli, ako konzistentné sú assety naprieč knižnicou alebo ako spoľahlivo fungujú vo viacerých simulátoroch. Článok tiež spomína roadmapu s ďalšími OEM partnermi a rastom knižnice, no to je plán, nie overený hotový stav.
Zdroje
Súvisiace
Ďalšie články k téme
NVIDIA na blogu ukázala, ako agent Astra skladá simulačné workflowy v Omniverse
NVIDIA 8. októbra 2026 zverejnila prehľad interných ukážok, v ktorých agent Astra cez prirodzený jazyk prepája knižnice Omniverse, generuje kód a pomáha stavať simulácie pre robotiku, autonómne riadenie a digitálne dvojčatá. Ide o výrobcom prezentované prototypy a experimenty, nie o nezávisle overené produkčné nasadenia.
Microduck má podľa autorov nový sim-to-real workflow: chôdzu natrénuje v Isaac Lab a na robota prenesie cez ONNX
Autori komunitného článku opisujú workflow pre bipedálneho robota Microduck, v ktorom sa politika chôdze trénuje v NVIDIA Isaac Lab, prenáša pomocou modelovania aktuátorov a doménovej randomizácie a následne sa exportuje do ONNX pre nasadenie na reálny robot. Podklad zároveň uvádza konkrétne rozhranie politiky s 61 vstupnými pozorovaniami a 14 výstupmi pre polohy kĺbov, no výkon aj robustnosť na hardvéri treba čítať ako tvrdenia autorov, nie ako nezávisle overený benchmark.
Cosmos 3 vytvára scenáre pre fyzickú AI. Realistický obraz ešte nie je overená fyzika
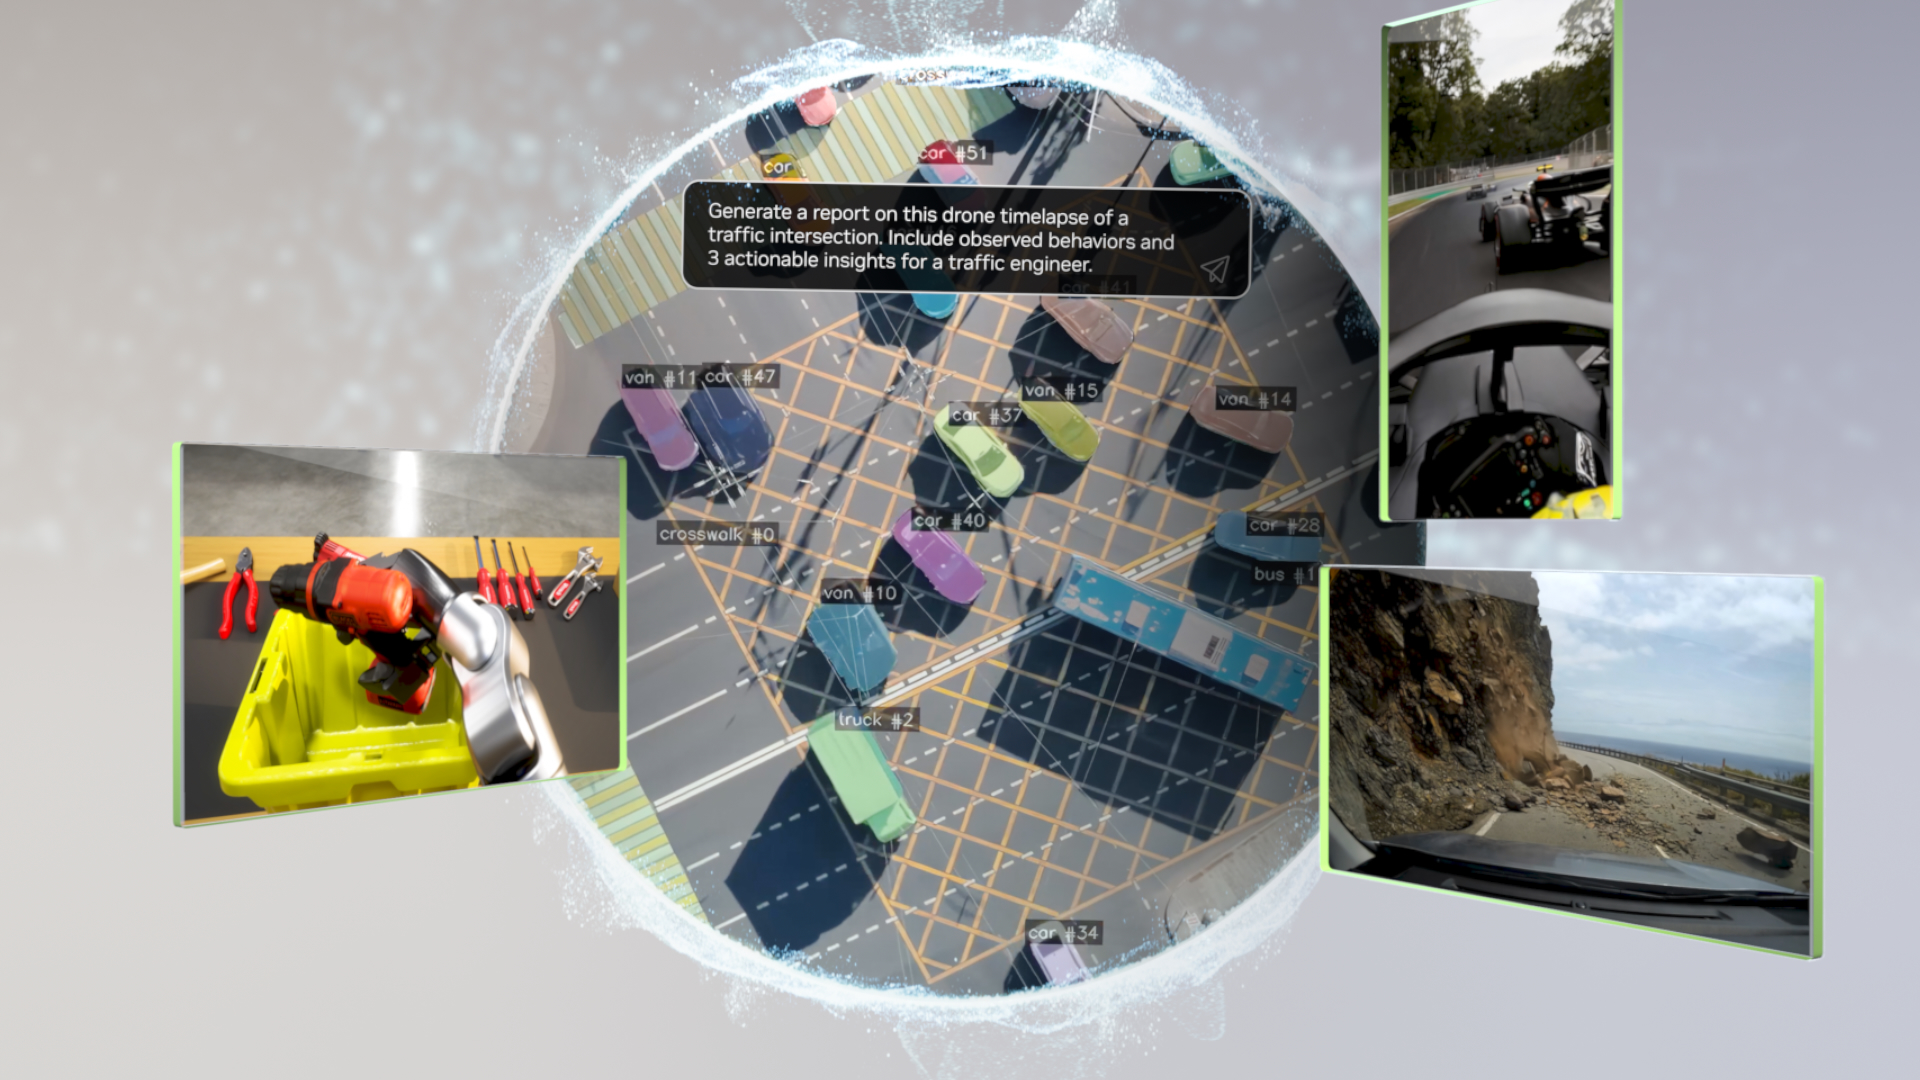
NVIDIA spája porozumenie scéne, generovanie sveta a predikciu akcií. Menší variant Edge cieli na lokálne zariadenia.
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.